


Trenutno se tehnologija mašinskog vida uglavnom koristi u četiri glavna pravca pozicioniranja, merenja, detekcije i prepoznavanja u Kini. U procesu akvizicije i obrade slike postoji nekoliko tehničkih poteškoća, koje direktno utiču na tačnost akvizicije podataka analize. Pogledajmo tehničke poteškoće u dizajnu sistema mašinskog vida.
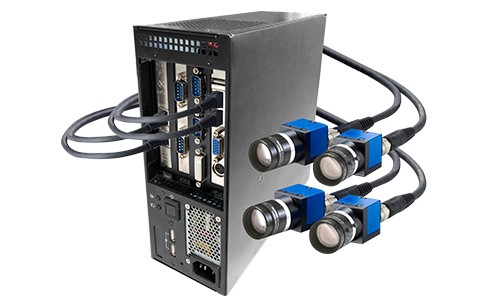
Prvo, kalibracija
Kalibracija je općenito potrebna za mjerenje visoke preciznosti, koje se uglavnom dijeli na kalibraciju optičkog izobličenja, kalibraciju izobličenja projekcije, kalibraciju prostora objekta i slike, itd. Međutim, opći algoritam kalibracije temelji se na kalibraciji u ravnini i teško je koristiti kalibraciju algoritam za rješavanje problema neravninske kalibracije. Postoje i neka posebna mjerenja u kojima se kalibracijska ploča ne koristi, tako da algoritam kalibracije možda neće riješiti sve probleme.
Drugo, tačnost mjerenja softvera
Tačnost mjerenja je općenito 1/2-1/4 piksela, jer je tačnost softvera mjerenja premala, što je manje informacija o karakteristikama izdvojeno iz slike.
Kroz navedenih pet problema vidi se da će biti mnogo faktora smetnji u projektovanju sistema mašinskog vida, tako da je potrebno stalno unapređivati i unapređivati tehnologiju kako bismo izbegli ove neizbežne probleme, ali i verovati da tehnološke inovacije, mnogi problemi ne može se riješiti.
Treće, brzina kretanja objekta
U procesu akvizicije slike, tačnost zamućenja slike zavisi od brzine kretanja objekta i vremena ekspozicije kamere, tako da će velika brzina kretanja objekta verovatno dovesti do zamućenja slike, osim toga, druge opreme (industrijske kamere, industrijski objektivi, izvori svetlosti, itd.) itd.) će također indirektno utjecati na otkrivanje.
Četvrto, konzistentnost lokacije obratka
Nedosljednost položaja obratka je posebno važan element brige koji vodi do mjerne inspekcije. Bilo da se radi o onlajn detekciji ili detekciji van mreže na industrijskoj proizvodnoj liniji, sistem mašinskog vida treba da osigura da je pozicija do koje dođe proizvod na istoj poziciji prilikom dobijanja informacija o slici proizvoda, inače će pozicioniranje biti netačno, položaj uređaja mjerni alat će biti neprecizan, što će rezultirati odstupanjem rezultata mjerenja, a teško je kontrolisati kvalifikaciju proizvoda.
Peto, stabilnost rasvjete
U aplikacijama za mašinski vid, stabilnost osvetljenja najviše utiče na tačnost merenja, jer sve dok se osvetljenje neznatno menja, rezultati merenja mogu biti pogrešni za 1 do 2 piksela. Osnovni razlog je taj što će nestabilnost osvetljenja uticati na promenu ivice akvizicije slike, pa bi uticaj ambijentalnog svetla trebalo eliminisati na minimum u projektovanju sistema mašinskog vida, a stabilnost nosećeg aktivnog izvora svetlosti. treba osigurati.
Kroz gore navedeno, nije teško uočiti da će doći do smetnji mnogih faktora u dizajnu sistema mašinskog vida, tako da moramo stalno unapređivati i unapređivati tehnologiju kako bismo izbegli ove neizbežne probleme