


U PLCopen kontroleru, koordinatni sistem je referentna tačka za definisanje šest stepeni slobode (DOF). Inženjeri moraju razumjeti kako različiti koordinatni sistemi međusobno djeluju i koji su okviri važni za razumijevanje.
Razumijevanje razlika između koordinatnih sistema i načina na koji oni međusobno djeluju, ključno je za postizanje uspješne kontrole kretanja pomoću grupa. U 4. dijelu PLCopen-a, globalnog standarda za IEC6111-3 kontrolu kretanja programabilnog kontrolera, uveden je koncept koordiniranog kretanja po više osa pomoću grupa. Grupa je skup osa koje rade zajedno u skladu sa zajedničkim mehanizmom kako bi osigurale putanju kretanja u tri dimenzije. Primeri uključuju portalne sisteme, robote sa zglobnim rukama, trouglaste robote ili mehanizme za povezivanje; Više osi rade zajedno kako bi se postiglo višedimenzionalno kretanje uređaja.
Kao dio nove funkcionalnosti, koncept koordinatnih sistema u kontrolerima postao je važna tema za razumijevanje. Koordinatni sistem je referentna tačka koja definira šest stupnjeva slobode (DOF): X, Y i Z za kartezijanske koordinate i uglove Rx, Ru i Rz koji opisuju stepen rotacije svake ose (nazvani Eulerovi uglovi) .
Svaki mehanizam, komponenta ili jedinica rada pod kontrolom ima svoj vlastiti koordinatni sistem. Budući da PLCopen kontroler može kontrolirati više grupa, od kojih svaka radi na više dijelova, važno je za razumijevanje programera da prepozna kako različiti koordinatni sistemi međusobno djeluju.
Svaki koordinatni sistem ima ishodište, koje se koristi za definisanje nulte tačke u svim koordinatama. Smjer svake ose je određen pravilom desne ruke (vidi sliku 1). Ako kažiprst pokazuje u pozitivnom smjeru X, ispruženi srednji prst (pod pravim uglom u odnosu na kažiprst) pokazuje u pozitivnom smjeru Y, a ispruženi palac u pozitivnom smjeru Z.
Smjer ugla se određuje pomoću desnog spiralnog pravila (vidi sliku 2). Palac pokazuje u pozitivnom smjeru ose, a prst se savija oko ose u pozitivnom smjeru rotacije ose.

Položaj motora
Konačno, kontroler kontrolira položaj pojedinačnih motora. Svaka os u grupi ima svoj vlastiti koordinatni sistem osi (ACS), koji predstavlja položaj rotacije motora. Za većinu složenih mehanizama, kao što su roboti sa zglobnom rukom, roboti za triangulaciju i mehanizmi povezivanja, položaj jednoosnog koordinatnog sistema ne znači da se bilo šta radi samostalno; Kroz koordinaciju ovih osa položaj mašine se određuje pomoću kinematičkih proračuna. Ovi proračuni se mogu izvesti unutar kontrolera ili pomoću samostalnog robotskog kontrolera.
Osnovni koordinatni sistem za svaku grupu je Mašinski koordinatni sistem (MCS). Proizvođač mašine definiše izvor koordinatnog sistema mašine. Za robote sa zglobnom rukom i trokutaste robote, obično se nalazi na bazi robota. Kontroler zatim izvodi kinematičke proračune kako bi odredio koordinatni sistem ploče alata (TPCS), koji je krajnja tačka same mašine. Ovaj koordinatni sistem sam po sebi nije koristan za programera, ali se može koristiti za definiranje porijekla lokacije alata. Nož ima svoj vlastiti koordinatni sistem, odnosno koordinatni sistem alata (TCS).
Komanda pozicije
Tipično, alat je centriran na kraju mašine, tako da to može biti jednostavno kao pomak u plus Z smjeru koordinatnog sistema ploče s alatima, a može također zahtijevati Rz komponentu da uzme u obzir rotaciju. Koordinatni sistem alata se najčešće koristi za sporo kretanje i poučavanje položaja, ali se ne koristi često u automatskom kretanju. Izvor koordinatnog sistema alata je središnja točka alata (TCP), koja je početna točka pomaka naredbe. Kada se pozove pomak u koordinatnom sistemu mašine, središnja točka alata se pomiče na tu poziciju (vidi sliku 3).

Budući da svaka grupa ima svoje vlastito ishodište mašinskog koordinatnog sistema, pomeranje više grupa na istu poziciju u prostoru zahteva da svaka grupa ima sopstvenu instrukciju položaja u odnosu na njen položaj mašinskog koordinatnog sistema. Na primjer, ako dva robota za podizanje pokupe predmete sa istog transportera, a zatim se svaki pickup pomiče na istu poziciju na transportnoj traci, potrebne su različite upute za položaj u koordinatnom sistemu mašine.
Da bi se pojednostavilo pomeranje u sličnim zajedničkim prostorima, ishodište mašinskog koordinatnog sistema za svaku grupu može se dobiti iz početka svetskog koordinatnog sistema (WCS), plus pomak. Svaka radna jedinica ima samo jedan izvor svjetskog koordinatnog sistema. Kada konfigurišete jednu grupu, potrebno je da definišete odstupanje od početka svetskog koordinatnog sistema. Ovo omogućava višestrukim agencijama da koriste zajednički koordinatni sistem za pojednostavljenje programiranja.
Konačni koordinatni sistem koji treba uzeti u obzir je komponentni koordinatni sistem (PCS). Ovaj koordinatni sistem se koristi za definiranje položaja i orijentacije svakog objekta u svjetskom prostoru. Izvor ovog koordinatnog sistema nalazi se na dijelu i pomiče se s njim. Ovo je korisno kada radite na pojedinačnim dijelovima, kao što je aplikacija za preuzimanje i postavljanje. Ostale aplikacije uključuju praćenje transportera, u kojem se komponente kreću duž transportne trake. U ovom slučaju, koordinatni sistem komponente se pomiče u odnosu na ishodište svjetskog koordinatnog sistema i strojnog koordinatnog sistema, tako da pomicanje središnje točke alata stroja na određenu poziciju komponentnog koordinatnog sistema mora uzeti u obzir promjenu pomaka između različitih koordinatni sistemi (vidi sliku 4).
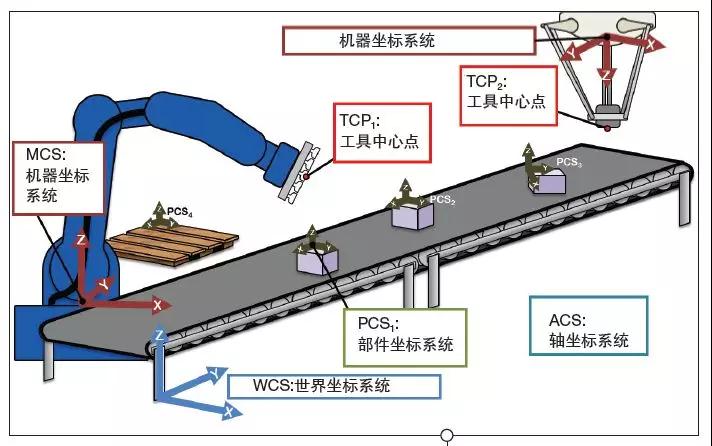
Razumijevanje razlika između koordinatnih sistema i načina na koji oni međusobno djeluju, ključno je za uspješnu kontrolu kretanja koristeći grupe u IEC-u. Različiti koordinatni sistemi rade zajedno kako bi postigli željenu operaciju.
Primjer praćenja pokretne trake
U aplikaciji za praćenje pokretne trake, prva naredba može biti pomicanje središnje točke alata u koordinatnom sistemu mašine kako bi se locirala središnja točka alata na početnu poziciju područja praćenja. Položaj i orijentacija dijela su definirani, a rutina praćenja predajnika izračunava pomak dijela prema ishodištu koordinatnog sistema mašine mehanizma. Ovaj pomak definira komponentni koordinatni sistem dijela i odnos između koordinatnog sistema mašine i funkcije praćenja transportera. Pomak koordinatnog sistema komponente se prilagođava kako se dio pomiče. Korisnik tada definira pomak u prostoru koordinatnog sistema dijela kako bi pokupio dio. Budući da pomak komponentnog koordinatnog sistema ima 6 stupnjeva slobode, otvaranje kutije na transportnoj traci također se može postići ako je potrebno. Korisnik zatim vrši pomicanje u prostoru koordinatnog sistema dijela kako bi pokupio dio.
Orijentacija alata se automatski poklapa s dijelom (ako je potrebno), a pomak između koordinatnih sustava uzeo je ove faktore u obzir. Isti položaj koordinatnog sistema dijela koristi se za svako podizanje, a pomak koordinatnog sistema dijela se mijenja samo kada se naiđe na novi dio. Budući da funkcija praćenja transportne trake stalno ažurira pomak koordinatnog sistema komponente, središnja točka alata se također prati duž pozitivnog smjera transportne trake kako bi se riješio problem kretanja komponente.