


Tehnologija robota za zavarivanje je primjena tehnologije industrijskih robota u području zavarivanja. Može kontrolirati djelovanje kraja zavarivanja i procesa zavarivanja u isto vrijeme prema unaprijed postavljenom programu, koji se može reprogramirati u različitim prilikama. Svrha njegove primjene je poboljšanje produktivnosti zavarivanja, poboljšanje stabilnosti kvaliteta i smanjenje troškova.
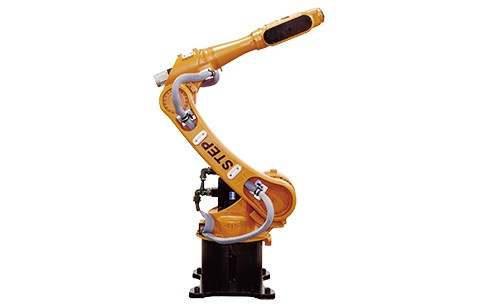
Tehnologija robota za zavarivanje je primjena tehnologije industrijskih robota u području zavarivanja. Može kontrolirati djelovanje kraja zavarivanja i procesa zavarivanja u isto vrijeme prema unaprijed postavljenom programu, koji se može reprogramirati u različitim prilikama. Svrha njegove primjene je poboljšanje produktivnosti zavarivanja, poboljšanje stabilnosti kvaliteta i smanjenje troškova.
Robot za zavarivanje nekoliko trendova i tehnika
1, cijena performansi robota: performanse robota nastavljaju da se poboljšavaju (velika brzina, visoka preciznost, visoka pouzdanost, jednostavan rad i održavanje), a cijena jedne mašine nastavlja da opada. Brzim razvojem mikroelektronske tehnologije i primjenom velikih integriranih kola, pouzdanost robotskog sistema je znatno poboljšana.
2. Tehnologija upravljanja sa više agenata: Ovo je trenutno novo polje istraživanja robota. Ovaj rad uglavnom proučava arhitekturu više agenata grupe, međusobnu komunikaciju i pregovarački mehanizam, metode percepcije i učenja, modeliranje i planiranje, kontrolu grupnog ponašanja i tako dalje.
3. Tehnologija virtuelnih robota: Uloga tehnologije virtuelne stvarnosti u robotima razvijena je od simulacije i probe do kontrole procesa, kao što je da se operater daljinskog robota oseća da je u udaljenom operativnom okruženju kako bi manipulisao robotom. Na bazi multisenzorske, multimedijalne, virtuelne realnosti i tehnologije prisustva realizuju se virtuelna teleoperacija i interakcija robota između čoveka i računara.
Visoka efikasnost, automatizacija, fleksibilnost i inteligencija su razvojni trendovi integracije sistema robota za zavarivanje. Oni doživljavaju razvoj nastave od jednog robota od regeneracije do multi-sensinga inteligentnih fleksibilnih robotskih radnih stanica ili radnih grupa sa više robota ili čak čitavih fabričkih proizvodnih linija. U procesu robotskog zavarivanja, kako bi se osigurala stabilnost procesa zavarivanja i kvaliteta zavarivanja, potrebno je kontrolirati proces. Broj parametara koje dodiruje kontrola procesa zavarivanja robota, fizička količina i tako dalje.
Za mjerenje ovih parametara potreban je ne samo veliki broj senzora, već i širok izbor senzora. Iz perspektive namjere primjene, senzori se mogu podijeliti u dvije kategorije: unutrašnji senzor koji se koristi za mjerenje stanja samog robota za zavarivanje i vanjski senzor instaliran na robotu za neke operacije (kao što je aktivno praćenje zavara). Unutrašnji senzori uključuju: azimut, senzor tačke gledišta, brzinu, senzor ugaone brzine, senzor ubrzanja, itd. Eksterni senzori uključuju: vizuelni senzor, senzor sile, taktilni senzor, senzor blizine, itd.
Kako bi se osigurala kvaliteta zavarivanja, senzor za praćenje zavarivanja i senzor za kontrolu prodiranja su također vanjski senzori, među kojima se fokusiramo i robot za zavarivanje.
Sastav i princip rada uređaja za praćenje zavarivanja
Weld tracker alias praćenje zavarivanja, sistem za praćenje zavarivanja, oprema za praćenje zavarivanja, itd. Njegova funkcija je da automatski detektuje i automatski podešava položaj pištolja za zavarivanje u procesu zavarivanja, tako da je lako uvek pratiti poziciju zavarivanja za zavarivanje, Razmak između pištolja za zavarivanje i radnog komada je uvijek konstantan, kako bi se osigurala kvaliteta zavarivanja, poboljšala efikasnost zavarivanja i smanjio intenzitet rada. Ako u zavarivanju nema uređaja za praćenje zavarivanja, zavarivač treba stalno pratiti položaj pištolja za zavarivanje, provjeriti da li pištolj za zavarivanje odstupa od položaja zavarivanja, razmak između njih se ne mijenja, ako se utvrdi da odstupa od zavara ili Razmak između pištolja za zavarivanje i obratka se mijenja, tada zavarivač mora ručno podesiti pištolj za zavarivanje unazad, tako da je intenzitet rada zavarivača vrlo velik, posebno u slučaju vrućeg ljetnog vremena, i ne može puhati električni ventilatori, ovi oštri uslovi povećavaju intenzitet rada zavarivača, pored potrebe za jakim osjećajem odgovornosti zavarivača, inače će doći do problema s kvalitetom zavarivanja.
Sastav uređaja za praćenje šava zavarivanja: Traktor zavarivanja uglavnom se sastoji od tri dijela: mehanizma za mehaničko podešavanje (klizač), senzora za detekciju položaja zavarivanja i električne kontrole (kontrolora). Senzor se koristi za detekciju položaja zavarivanja u realnom vremenu, a kontroler se koristi za primanje signala senzora, a zatim se nakon analize i obrade skejtbord pokreće za podešavanje položaja pištolja za zavarivanje. Skejtbord je električni regulacioni mehanički aktuator.
Princip rada uređaja za praćenje zavarivanja: senzor detektuje da li postoji bilo kakvo odstupanje u poziciji zavarivanja, a zatim šalje signal odstupanja kontroleru, koji pokreće kliznu ploču da prilagodi položaj pištolja za zavarivanje nakon analize i obrade. Metaforički, senzori su oči zavarivača, kontrolori su mozak zavarivača, a skejtbordovi su ruke zavarivača.
Programiranje pištolja za zavarivanje robota za zavarivanje
Da bi roboti za zavarivanje dobili dobar efekat zavarivanja, pored hardverskih objekata, kao što su podrška robota za zavarivanje pištolja, uređaja za čišćenje pištolja i druge opreme, bitno je i dobro programiranje, dobro programiranje treba obratiti pažnju na sljedeće korake.
1. Odaberite ispravan redoslijed zavarivanja. Da biste smanjili deformaciju zavarivanja, dužinu putanje pištolja za zavarivanje uspostavite redoslijed zavarivanja.
2. Prijelaz u prostor pištolja za zavarivanje zahtijeva kratku, glatku i sigurnu putanju kretanja.
3. Optimizirajte parametre zavarivanja. Kako bi se dobili najbolji parametri zavarivanja, izrađeni su radni uzorci za eksperiment zavarivanja i evaluaciju procesa.
4. Razuman položaj pozicionera, stav pištolja za zavarivanje, pištolja za zavarivanje u odnosu na položaj spoja. Nakon što je radni komad fiksiran na mašini za poravnanje, ukoliko zavar nije idealan položaj i ugao, potrebno je konstantno podešavati mašinu za poravnanje prilikom programiranja, tako da zavareni zavareni šav u skladu sa redosledom zavarivanja dostigne horizontalni položaj. , u isto vrijeme za stalno podešavanje položaja ose robota, razumno određivanje relativnog položaja spoja pištolja za zavarivanje, kuta i dužine žice za zavarivanje. Nakon što se odredi položaj obratka, programerovim očima se može uočiti položaj plamenika za zavarivanje u odnosu na spoj, što je teško. Ovo zahteva od programera da budu dobri u sažimanju i akumulaciji iskustva.
5. Ubacite program za čišćenje pištolja na vrijeme. Nakon pisanja određene dužine programa zavarivanja, treba ga ubaciti u vremenski program čišćenja pištolja. Može spriječiti prskanje zavarivanja da blokira plamen zavarivanja i vodljivu mlaznicu, osigurati čišćenje pištolja za zavarivanje i poboljšati vijek trajanja plamena.
6. Programiranje generalno ne može biti na mjestu u jednom koraku, za stalnu provjeru i modifikaciju u procesu robotskog zavarivanja, podešavanje parametara zavarivanja i stav pištolja za zavarivanje, formirat će dobar program.
Sa razvojem tehnologije, ljudi imaju sve veće zahtjeve za kvalitetom zavarivanja. Automatizirana proizvodnja treba smanjiti radnu snagu, poboljšati konzistentnost proizvoda, poboljšati kvalitetu proizvoda, pogodnija za proizvodnju velikih razmjera, smanjiti troškove proizvodnje, poboljšati efikasnost proizvodnje. Naravno, prednosti robota za zavarivanje nadilaze to. Uz kontinuirani razvoj tehnologije automatizacije zavarivanja, robot za zavarivanje umjesto ručnog rada će biti sve očigledniji, što je ujedno i budući trend razvoja. Upotreba robota za zavarivanje za završetak radova zavarivanja, može uvelike poboljšati kvalitetu proizvoda i korporativni imidž, smanjiti troškove rada u određenoj mjeri, za poduzeća, izbor robota za zavarivanje koji će zamijeniti ručne, nesumnjivo je pravi izbor!
Robot za zavarivanje nekoliko trendova i tehnika
1, cijena performansi robota: performanse robota nastavljaju da se poboljšavaju (velika brzina, visoka preciznost, visoka pouzdanost, jednostavan rad i održavanje), a cijena jedne mašine nastavlja da opada. Brzim razvojem mikroelektronske tehnologije i primjenom velikih integriranih kola, pouzdanost robotskog sistema je znatno poboljšana.
2. Tehnologija upravljanja sa više agenata: Ovo je trenutno novo polje istraživanja robota. Ovaj rad uglavnom proučava arhitekturu više agenata grupe, međusobnu komunikaciju i pregovarački mehanizam, metode percepcije i učenja, modeliranje i planiranje, kontrolu grupnog ponašanja i tako dalje.
3. Tehnologija virtuelnih robota: Uloga tehnologije virtuelne stvarnosti u robotima razvijena je od simulacije i probe do kontrole procesa, kao što je da se operater daljinskog robota oseća da je u udaljenom operativnom okruženju kako bi manipulisao robotom. Na bazi multisenzorske, multimedijalne, virtuelne realnosti i tehnologije prisustva realizuju se virtuelna teleoperacija i interakcija robota između čoveka i računara.
Visoka efikasnost, automatizacija, fleksibilnost i inteligencija su razvojni trendovi integracije sistema robota za zavarivanje. Oni doživljavaju razvoj nastave od jednog robota od regeneracije do multi-sensinga inteligentnih fleksibilnih robotskih radnih stanica ili radnih grupa sa više robota ili čak čitavih fabričkih proizvodnih linija. U procesu robotskog zavarivanja, kako bi se osigurala stabilnost procesa zavarivanja i kvaliteta zavarivanja, potrebno je kontrolirati proces. Broj parametara koje dodiruje kontrola procesa zavarivanja robota, fizička količina i tako dalje.
Za mjerenje ovih parametara potreban je ne samo veliki broj senzora, već i širok izbor senzora. Iz perspektive namjere primjene, senzori se mogu podijeliti u dvije kategorije: unutrašnji senzor koji se koristi za mjerenje stanja samog robota za zavarivanje i vanjski senzor instaliran na robotu za neke operacije (kao što je aktivno praćenje zavara). Unutrašnji senzori uključuju: azimut, senzor tačke gledišta, brzinu, senzor ugaone brzine, senzor ubrzanja, itd. Eksterni senzori uključuju: vizuelni senzor, senzor sile, taktilni senzor, senzor blizine, itd.
Kako bi se osigurala kvaliteta zavarivanja, senzor za praćenje zavarivanja i senzor za kontrolu prodiranja su također vanjski senzori, među kojima se fokusiramo i robot za zavarivanje.
Sastav i princip rada uređaja za praćenje zavarivanja
Weld tracker alias praćenje zavarivanja, sistem za praćenje zavarivanja, oprema za praćenje zavarivanja, itd. Njegova funkcija je da automatski detektuje i automatski podešava položaj pištolja za zavarivanje u procesu zavarivanja, tako da je lako uvek pratiti poziciju zavarivanja za zavarivanje, Razmak između pištolja za zavarivanje i radnog komada je uvijek konstantan, kako bi se osigurala kvaliteta zavarivanja, poboljšala efikasnost zavarivanja i smanjio intenzitet rada. Ako u zavarivanju nema uređaja za praćenje zavarivanja, zavarivač treba stalno pratiti položaj pištolja za zavarivanje, provjeriti da li pištolj za zavarivanje odstupa od položaja zavarivanja, razmak između njih se ne mijenja, ako se utvrdi da odstupa od zavara ili Razmak između pištolja za zavarivanje i obratka se mijenja, tada zavarivač mora ručno podesiti pištolj za zavarivanje unazad, tako da je intenzitet rada zavarivača vrlo velik, posebno u slučaju vrućeg ljetnog vremena, i ne može puhati električni ventilatori, ovi oštri uslovi povećavaju intenzitet rada zavarivača, pored potrebe za jakim osjećajem odgovornosti zavarivača, inače će doći do problema s kvalitetom zavarivanja.
Sastav uređaja za praćenje šava zavarivanja: Traktor zavarivanja uglavnom se sastoji od tri dijela: mehanizma za mehaničko podešavanje (klizač), senzora za detekciju položaja zavarivanja i električne kontrole (kontrolora). Senzor se koristi za detekciju položaja zavarivanja u realnom vremenu, a kontroler se koristi za primanje signala senzora, a zatim se nakon analize i obrade skejtbord pokreće za podešavanje položaja pištolja za zavarivanje. Skejtbord je električni regulacioni mehanički aktuator.
Princip rada uređaja za praćenje zavarivanja: senzor detektuje da li postoji bilo kakvo odstupanje u poziciji zavarivanja, a zatim šalje signal odstupanja kontroleru, koji pokreće kliznu ploču da prilagodi položaj pištolja za zavarivanje nakon analize i obrade. Metaforički, senzori su oči zavarivača, kontrolori su mozak zavarivača, a skejtbordovi su ruke zavarivača.
Programiranje pištolja za zavarivanje robota za zavarivanje
Da bi roboti za zavarivanje dobili dobar efekat zavarivanja, pored hardverskih objekata, kao što su podrška robota za zavarivanje pištolja, uređaja za čišćenje pištolja i druge opreme, bitno je i dobro programiranje, dobro programiranje treba obratiti pažnju na sljedeće korake.
1. Odaberite ispravan redoslijed zavarivanja. Da biste smanjili deformaciju zavarivanja, dužinu putanje pištolja za zavarivanje uspostavite redoslijed zavarivanja.
2. Prijelaz u prostor pištolja za zavarivanje zahtijeva kratku, glatku i sigurnu putanju kretanja.
3. Optimizirajte parametre zavarivanja. Kako bi se dobili najbolji parametri zavarivanja, izrađeni su radni uzorci za eksperiment zavarivanja i evaluaciju procesa.
4. Razuman položaj pozicionera, stav pištolja za zavarivanje, pištolja za zavarivanje u odnosu na položaj spoja. Nakon što je radni komad fiksiran na mašini za poravnanje, ukoliko zavar nije idealan položaj i ugao, potrebno je konstantno podešavati mašinu za poravnanje prilikom programiranja, tako da zavareni zavareni šav u skladu sa redosledom zavarivanja dostigne horizontalni položaj. , u isto vrijeme za stalno podešavanje položaja ose robota, razumno određivanje relativnog položaja spoja pištolja za zavarivanje, kuta i dužine žice za zavarivanje. Nakon što se odredi položaj obratka, programerovim očima se može uočiti položaj plamenika za zavarivanje u odnosu na spoj, što je teško. Ovo zahteva od programera da budu dobri u sažimanju i akumulaciji iskustva.
5. Ubacite program za čišćenje pištolja na vrijeme. Nakon pisanja određene dužine programa zavarivanja, treba ga ubaciti u vremenski program čišćenja pištolja. Može spriječiti prskanje zavarivanja da blokira plamen zavarivanja i vodljivu mlaznicu, osigurati čišćenje pištolja za zavarivanje i poboljšati vijek trajanja plamena.
6. Programiranje generalno ne može biti na mjestu u jednom koraku, za stalnu provjeru i modifikaciju u procesu robotskog zavarivanja, podešavanje parametara zavarivanja i stav pištolja za zavarivanje, formirat će dobar program.
Sa razvojem tehnologije, ljudi imaju sve veće zahtjeve za kvalitetom zavarivanja. Automatizirana proizvodnja treba smanjiti radnu snagu, poboljšati konzistentnost proizvoda, poboljšati kvalitetu proizvoda, pogodnija za proizvodnju velikih razmjera, smanjiti troškove proizvodnje, poboljšati efikasnost proizvodnje. Naravno, prednosti robota za zavarivanje nadilaze to. Uz kontinuirani razvoj tehnologije automatizacije zavarivanja, robot za zavarivanje umjesto ručnog rada će biti sve očigledniji, što je ujedno i budući trend razvoja. Upotreba robota za zavarivanje za završetak radova zavarivanja, može uvelike poboljšati kvalitetu proizvoda i korporativni imidž, smanjiti troškove rada u određenoj mjeri, za poduzeća, izbor robota za zavarivanje koji će zamijeniti ručne, nesumnjivo je pravi izbor!