


Odabir sistema servo motora za dizajn mašine počinje razumijevanjem komponenti koje čine servo motor ili sistem servo pogona. Servo sistemi su sistemi zatvorene petlje koji se koriste za kontrolu određenih željenih pokreta. Oni uključuju uređaj za povratnu informaciju koji pruža stalne informacije između motora i vozača za preciznu kontrolu položaja, brzine i obrtnog momenta mehanizma koji se pokreće.
QXR DDR motor servo drajver visokih performansi
Tipično, servo dizajni su vrlo dinamični sistemi koji uključuju vožnju tereta radi brzog ubrzanja i usporavanja. Oni rade u četiri kvadranta, što znači da mogu kontrolirati obrtni moment i brzinu, i pozitivne i negativne.
Odabir na servo pogon zahtijeva sistematsko rješenje. Drugim riječima, holistički pristup koji uzima u obzir ukupne mehaničke, električne i programske parametre. Sistem uključuje određivanje mehaničkih opterećenja, krivulja kretanja (uključujući zahtjeve za pozicioniranje), karakteristika servo motora i okruženja u kojem se motor i druge komponente nalaze; Konkretno, kada motor radi skoro konstantnom brzinom, to ima utjecaj na gotove proizvode, materijale i/ili sam proces.
Parametri mehaničkog opterećenja i krivulje kretanja
Počnimo s razumijevanjem što znače zahtjevi za mehaničko opterećenje i kretanje. Osnovna Njutnova fizika tvrdi da je sila (ili obrtni moment u smeru rotacije) proporcionalna masi (rotaciona inercija) puta ubrzanje, bez obzira da li je ubrzanje pozitivno ili negativno. U kontekstu dizajna kretanja, konstrukcija mašina ima svoj kvalitet i kvalitet opterećenja koje nosi.
Stoga je važno odrediti mehaničke dijelove – posebno kvalitetu kretanja i željenu krivulju kretanja. Metode za pretvaranje rotacijskog kretanja u linearno variraju u velikoj mjeri i na njih utiču faktori kao što su tačnost, opterećenje, dinamika kretanja i okruženje.
Kada se razume mehanizam koji se koristi, razumevanje dinamike kretanja je važno za određivanje najboljeg servomotornog rešenja. Kriva kretanja uključuje ne samo kretanje od jedne tačke do druge, već i funkcije koje se mogu koristiti u tom kretanju, kao što je potisak povezan s obradom dijelova. Ubrzanje, ujednačeno i usporavanje, kao i vrijeme zadržavanja i pauze, uključeni su u ukupnu krivu kretanja sistema. Pokreti indeksiranja mogu biti jednostavno trouglasto kretanje, promjenjivi trapez ili 1/3-1/3-1/3 (najefikasnije kretanje povezano sa RMS momentom).
Alat za odabir i odabir servo sistema
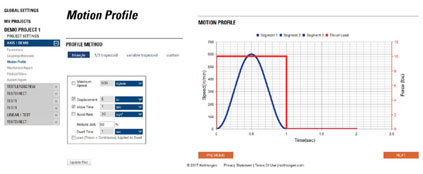
Mnogi dobavljači nude alate za odabir i odabir kako bi pomogli korisnicima da izgrade profile kretanja na osnovu zahtjeva kretanja njihovih aplikacija. Većina softverskih alata, kao što je Kollmorgenova platforma Motioneering, pružaju razne opise pokreta koji će vam pomoći da izračunate ubrzanje, vrijeme kretanja, udaljenost, brzinu i vrijeme zadržavanja. Slika 1 prikazuje osnovnu krivu 1/3-1/3-1/3, sa 50-postotnim ubrzanjem uvedenim kako bi se ubrzanje izgladilo. U ovom primjeru, odlučili smo se pomaknuti 8 inča u 1 sekundi i koristiti 50 posto ubrzanja i vrijeme zadržavanja od 2 sekunde. Sistem izračunava kretanje u smislu 1/3 vremena ubrzanja, 1/3 konstantne brzine i 1/3 usporavanja. Maksimalna brzina koju izračunava alat je 720 in/min. Možete vidjeti obris "S" krive (na osnovu ubrzanja od 50 posto). Osim toga, za ovo kretanje, može se vidjeti da je opterećenje potiskom (crvena linija) primijenjeno na poprečni dio kretanja -- ova kriva kretanja se vjerovatno obrađuje. Vrijeme zadržavanja se također može vidjeti kao 3 sekunde. Dio zadržavanja je važan jer će se svi parametri povezani s ovom krivom koristiti za izračunavanje RMS momenta, koji će biti metrika koju koristimo za odabir ispravnog motora. Osim krivulja kretanja, također je važno razumjeti stvarne zahtjeve za pozicioniranje opterećenja u smislu rezolucije, tačnosti i ponovljivosti. Na to će direktno uticati izbor uređaja za povratnu spregu i (što je još važnije) prazni zamah mehaničkih spojnica u obliku zazora i fleksibilnosti.
Osim ako dizajn ne može koristiti rješenje motora s direktnim pogonom, uključivat će neku vrstu mehaničkog prijenosa. Rotirajući linearni prijenos snage (pretvaranje izlazne snage rotirajućeg motora u hod vratila) može se postići pogonom remenice ili mehanizmima zasnovanim na vijcima, kao što su kuglični vijci. Rotacioni pogon uključuje sklop mjenjača ili remenskog pogona tako da se remenice različitih veličina mogu koristiti kao usporivači. U nekim aplikacijama, dijelovi koji se pomiču značajno doprinose ukupnoj masi kretanja. Poseban slučaj je masa osovine mašine koja se mora pomaknuti da bi se promijenila -- kao što je distribucija ili obrada robotskog sistema. Varijacija ukupnog opterećenja može biti faktor u podešavanju servo pogona.
Komponente u pokretu moraju zbrojiti svoju inerciju i reflektirati je natrag na osovinu motora. Pored inercije, moraju se uzeti u obzir vanjske sile, trenje i neefikasnost.
Razmatranja okoliša u servo dizajnu
Još nije gotovo. Prilikom određivanja servo dizajna, samo određeni raspoloživi mehanizmi mogu ekonomično i efikasno obezbijediti traženo kretanje, nosivost i tačnost. Jedno razmatranje koje se često zanemaruje je okruženje u kojem servo sistem radi. Većina servomotora je ocijenjena za rad na 40C - vrlo toplo okruženje, ali tipično za mnoge fabričke i industrijske postavke.
Otpornost na toplinu pogonske elektronike nije velika, a budući da su također ocijenjene na 40 stepeni C, upravljanje temperaturom okoline u kojoj rade je izazov. Obično je potrebno prisilno hlađenje u kontrolnom ormaru da bi se održali odgovarajući uslovi okoline (temperatura i vlažnost). Stoga se mora uzeti u obzir lokacija motora i drajvera. Naravno, motor se može instalirati ili integrirati direktno u uređaj za pogon mehanizma za nošenje tereta. Nasuprot tome, pogon u centraliziranom rješenju nalazi se u kontrolnom ormaru -- i obično ga treba hladiti.
Proizvođači definiraju djelomične performanse motora prema uvjetima okoline u kojima motor radi. Kao što je gore navedeno, mnogi dizajneri pretpostavljaju da je motor predviđen za temperaturu okoline od 40 stepeni C, ali povremeno se navodi specifikacija motora od 25 stepeni C. Stoga, prilikom pregleda specifikacija treba obratiti pažnju na objavljene referentne vrijednosti. Ako temperatura okoline mašine premašuje nazivnu temperaturu okoline, motor neće dostići nazivnu snagu.
Drugi uvjeti okoline mogu utjecati na boje i zaptivke motora i druge mehaničke podkomponente. Prašina, prljavština, vlaga, ispiranje sprejom, higijenski zahtjevi, eksplozivna okruženja, vakuumska okruženja i zračenje zahtijevaju poseban servomotor sa fizičkim karakteristikama prilagođenim trenutnom otežanom okruženju.
Proces selekcije
U određivanju potrebnog sastava motora/pogonskog sistema, veliki dio napora ranog odabira je mehanički i ekološki. Sada, kada korisnik odabere konačni proizvod, moraju se uzeti u obzir preostale komponente sistema koje sistem sadrži. Mehanički faktori i faktori okoline će nastaviti da utiču na elemente povratne sprege, ožičenje i konačni izbor upravljačke arhitekture.
Razmatranje povratnih informacija i karakteristike servo motora
Po definiciji, servo sistemi imaju povratne uređaje koji mjere brzinu, poziciju i druge sistemske parametre tokom rada. Proizvođači mogu imati ograničene mogućnosti, ali je važno pažljivo razmotriti specifične parametre primjene, uključujući udarno opterećenje i preciznost pozicioniranja, kao i ponovljivost. Rotacioni transformatori često imaju odlične performanse u teškim okruženjima, posebno za veća udarna opterećenja. Rotacioni transformator je rotirajući transformator koji se sastoji od namotaja sa delovima statora i rotora oko jezgra. Ova konstrukcija omogućava rad na višoj temperaturi i veću toleranciju na velika udarna opterećenja od enkodera koji mogu sadržavati staklene elemente diska.
Sinusoidni enkoderi mogu pružiti visoku rezoluciju, do 24 bita i više, za optimalnu tačnost pozicioniranja. Neki hibridni enkoderi mogu pružiti robusnost rotirajućih transformatora s boljom rezolucijom. Ovi pametni enkoderi su zasnovani na rotirajućim transformatorima sa elektronskim komponentama koje tumače sinusne i kosinusne signale i pretvaraju ih u digitalni signal visoke rezolucije koji će biti prosleđen servo drajveru za upotrebu u povratnoj sprezi o brzini i poziciji.
Trenutno, najnoviji enkoderi nude razne komunikacijske protokole (EnDAT, BiSS i DSL) i pružaju visoku rezoluciju i niske mogućnosti šuma kako bi pomogli u postizanju optimalnih povratnih signala servo drajverima i kontrolerima.
Drugi izbor povratnih informacija koji ovisi o zahtjevima aplikacije je da li želite apsolutnu ili inkrementalnu povratnu informaciju. U rotirajućem sistemu, možete računati od 0 nakon što završite rotaciju za 360 stepeni koristeći jedno okretanje opreme. Apsolutni enkoder sa više obrtaja omogućava sistemu da zna svoju poziciju, ne samo poziciju motora u rotaciji od 360 stepeni, već i broj okreta koji je izvršio u svakom smeru. Tako da tačno zna gde se nalazi. Važno je to znati i gdje se nalaze alati i druge sjekire. Jednostavni inkrementalni enkoderi, s druge strane, mogu odrediti poziciju u jednoj rotaciji, ali tek nakon pronalaženja nule u ciklusu uključivanja. Kao rezultat toga, korisnik neće znati koliko je ciklusa završeno, pa čak ni apsolutnu poziciju
u rotaciji od 360 stepeni kada je uključen.
Pored servo motora i samog servo drajvera, važna je i stvarna veza između njih. Fleksibilnost kabla (definisana njegovim dozvoljenim radijusom savijanja) je glavno razmatranje, posebno kada se kabl kreće sa osovinom.
Dužina kabla može biti ograničena tipom enkodera koji se razmatra. Parametri kabla kao što su impedansa i pad napona, u kombinaciji sa jačinom signala enkodera, ključni su faktori u razmatranju dužine. Neki od novijih uređaja koji se nude na tržištu prenose serijske informacije drajverima (kao što su DSL, EnDat i BiSS) pri veoma visokim brzinama prenosa, na koje će uticati dužina, posebno impedansa i odnos signal-šum. Čak i konektor igra ulogu u petlji "povratne informacije", jer konektor treba da obradi različite signale generisane iz ovih uređaja. Drugi faktor dužine kabla koji se odnosi na snagu motora je povezan sa visokim frekvencijama prebacivanja uključenim u današnje PWM drajvere. Postoji šum u kablu za napajanje motora. Kada kabl postane duži i približi se polovini frekvencijske talasne dužine na kablu, formiraće se antena. Antena će slati ili primati informacije (u ovom slučaju stvarajući šum) koje ne bi trebale biti prisutne u sistemu visokih performansi.
Posljednji parametar: kontrola kretanja i mreža -- centralizirana naspram decentralizirana
Završno razmatranje koje može uzrokovati dupliciranje cjelokupnog procesa dizajna (i promjenu drugih specificiranih komponenti dizajna) je arhitektura sistema. Inženjer mora da pita: da li treba da se fokusiram na centralizovani kontrolni sistem sa drajverima, kontrolerima i pratećom elektronikom upakovanim u centralizovani ormar, ili je isplativije i isplativije distribuirati drajvere širom mašine (pristup distribuiranog sistema)? Mašina sa više osa, koje mogu biti raštrkane po mašini, bila bi idealan kandidat za distribuirano rešenje. Ova metoda može značajno smanjiti zahtjeve za kablovima i uštedjeti troškove povezane sa ožičenjem dugih kablova i utorima za kablove i nosačima koji idu uz ove kablove. Osim toga, izmještanje vozača iz stroja smanjuje veličinu ormarića potrebnu za smještaj kontrolnih i podržavajućih elektronskih komponenti, opet smanjujući troškove i zahtjeve za hlađenjem unutar ormarića. S druge strane, mašine koje su kompaktne i imaju manje osovina neće imati koristi od tradicionalnih
centralizovani pristup.
zaključak
Mnogo je stvari koje se moraju uzeti u obzir prilikom odabira servo sistema za aplikaciju, od kojih su mnoge opisane u ovom članku. Drugi izbor koji utiče na izbor komponenti kontroliše sistem. Tip upravljanja se obično specificira u ranoj fazi u raspravama o dizajnu mašine i zavisi od niza faktora, dok izbor upravljanja obično zaključava izbor komunikacijskih standarda sabirnice polja.